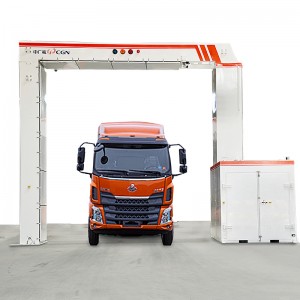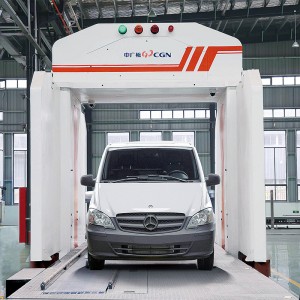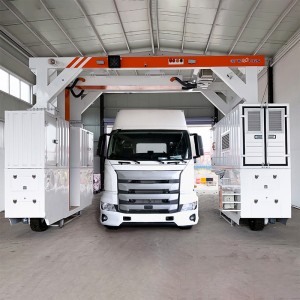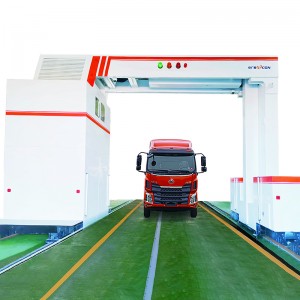
Ferpleatsber systeem foar ynspeksje fan fracht en auto's
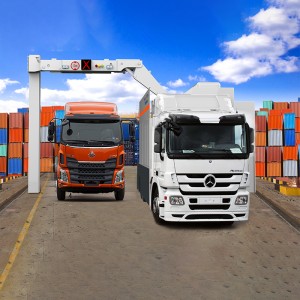
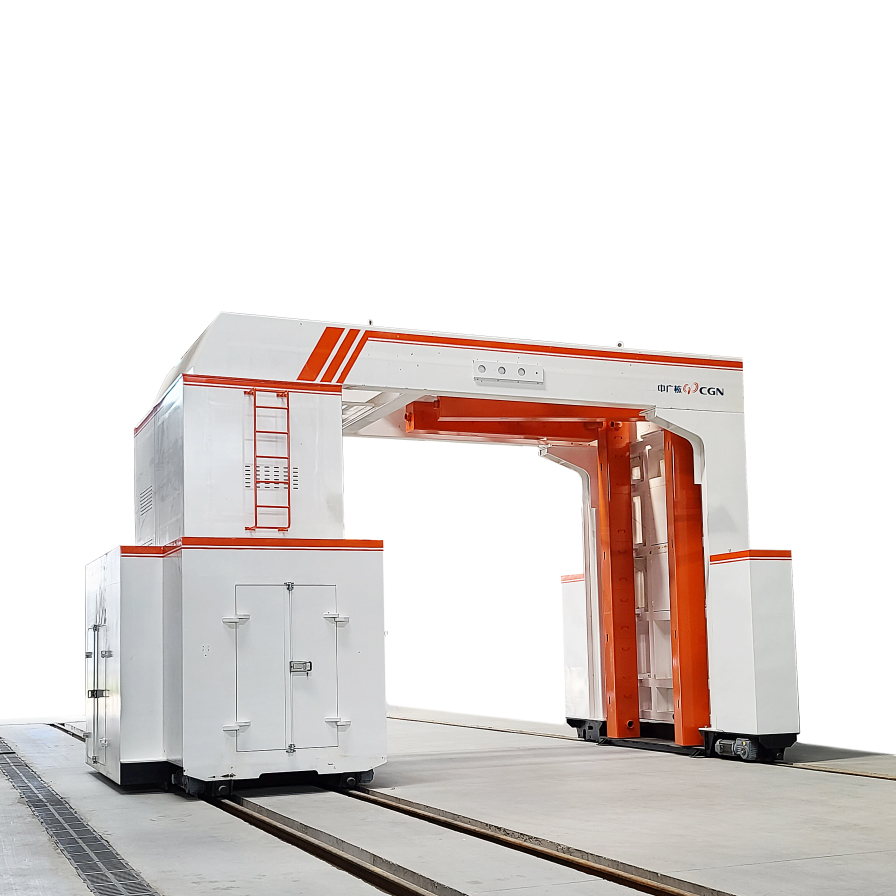
It BGV6100 ferpleatsbere fracht- en auto-ynspeksjesysteem is foarsjoen fan in elektroanyske lineêre fersneller (Linac) en in nije PCRT-fêste-stofdetektor, dy't dûbele-enerzjy röntgenstralen en avansearre materiaalidentifikaasjealgoritmen brûkt om perspektyf scannen en ôfbylding fan fracht en auto te berikken, en smokkelguod te identifisearjen. It systeem hat twa wurkmodi: trochrydmodus en mobile scanmodus. Yn mobile scanmodus beweecht it systeem oer de grûnrail om de frachtweinen te scannen. De ynset fan it systeem hâldt rekken mei it gemak fan gebrûk op lokaasje. In operaasjekonsole is by de yngong fan it auto pleatst. It personiel oan 'e foarkant is ferantwurdlik foar it starten fan it ynspeksjeproses nei't it auto klear is, en kin it heule ynspeksjeproses tidens it proses observearje. Sadree't in abnormaliteit fûn wurdt, kin it ynspeksjeproses direkt stoppe wurde. Nei it foltôgjen fan 'e ynterpretaasje fan' e ôfbylding fan it auto, kin de ynterpretator fan 'e efterkant fan it auto kommunisearje mei de foarkantbegelieder fia de konsole en kin it ynterpretaasjeresultaat jaan fia it oerienkommende warskôgingssignaal.

- Gruttere trochfier, net minder as 120 frachtweinen per oere yn drive-through-modus, en net minder as 25 frachtweinen per oere yn mobile scanmodus
- Stralingsfeiligens foar de bestjoerder, hat de funksje fan automatyske útsluting fan frachtweinkabine en ien kaaiwiksel nei mobile scanmodus
- IDE-technology, stipemateriaaldiskriminaasje
- Oerfloedige systeemyntegraasje-ynterface
- Hegere penetraasjefermogen fan stiel
- Avansearre systeem foar it behear fan ôfbyldingsynformaasje. De opslach, it opheljen, it besjen, it eksportearjen en oare funksjes fan auto-ynformaasje, ynklusyf perspektyfôfbyldings, stypje netwurke sintralisearre behearfunksjes.
- Kliïntoperaasje-ynterface: It ûntwerp fan 'e kliïntoperaasje-ynterface fan it apparatuersoftwaresysteem is ridlik en brûkerfreonlik, de ynterface is dúdlik en bondige, de operaasje is handich, de konfiguraasje fan 'e funksjemodule is yntuïtyf, de yndieling is ridlik, en it ûnderhâld is maklik.